Portafolio
Minisumos autónomos
Robótica competitiva · Prototipo
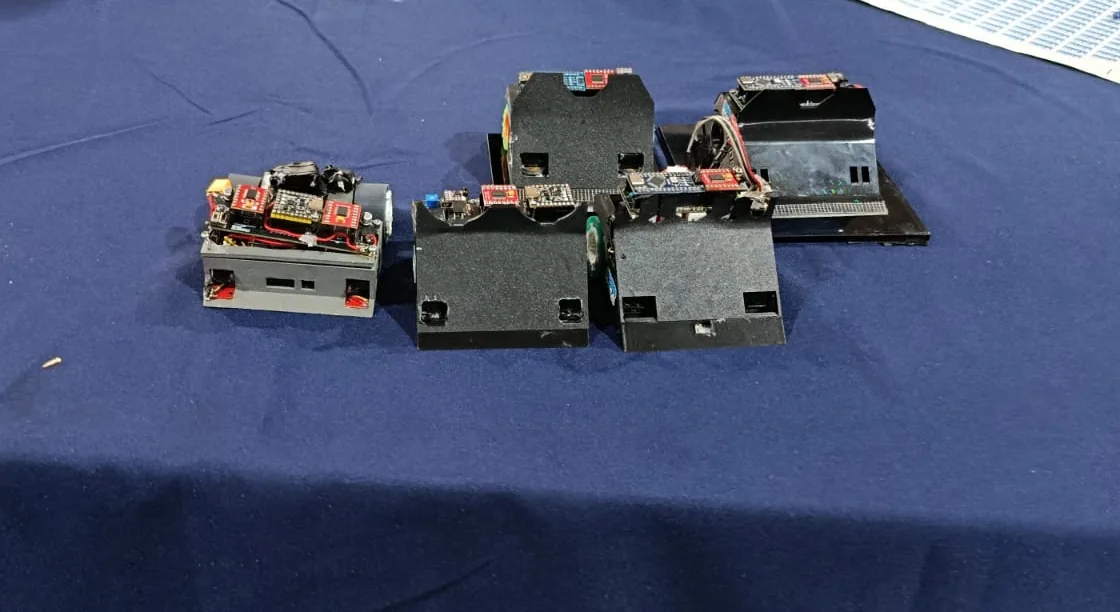
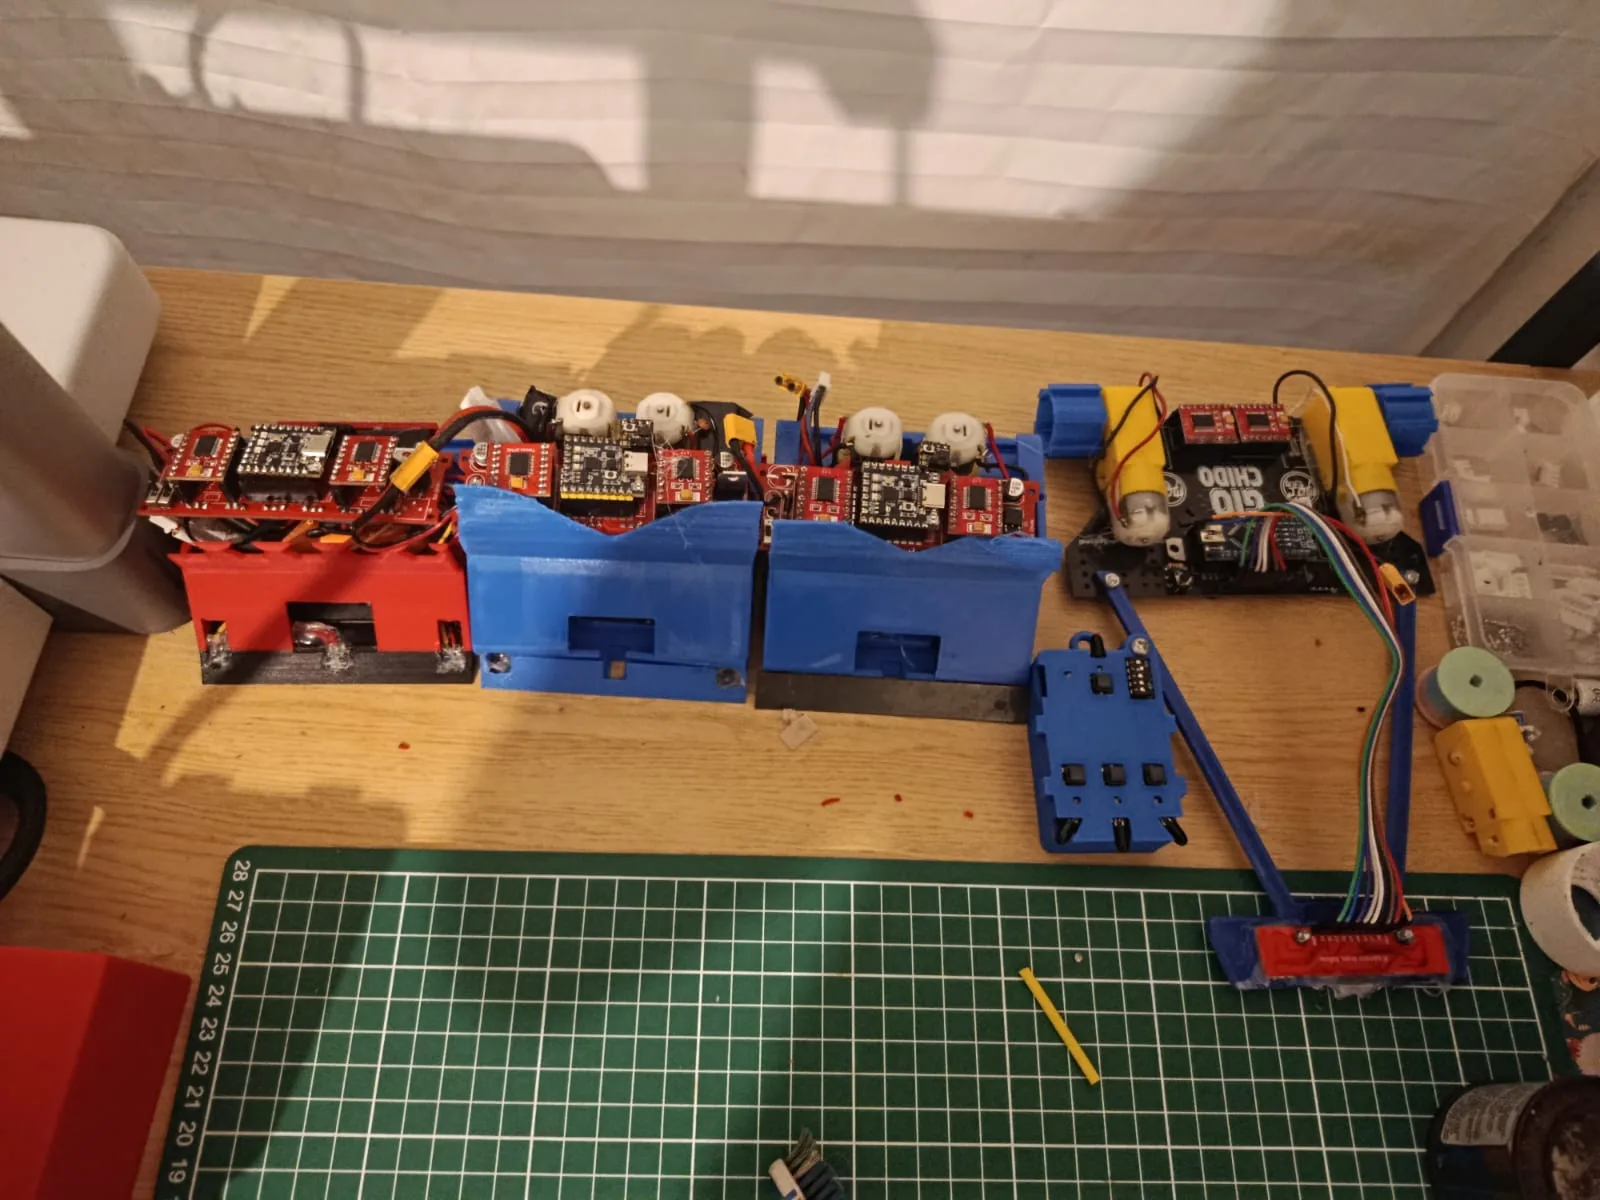
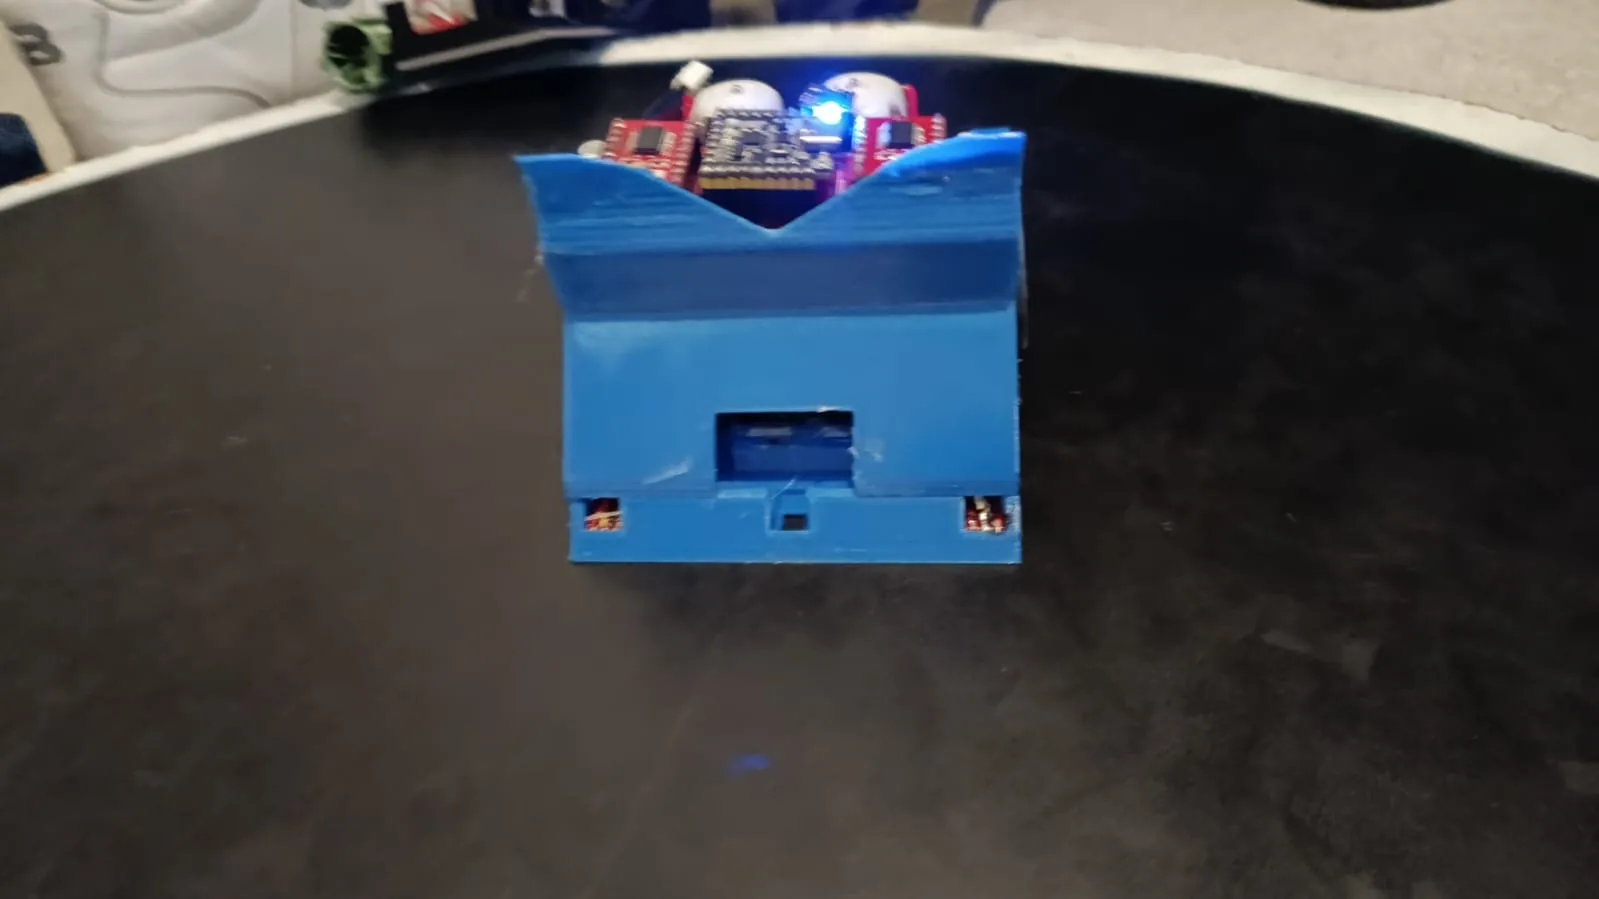
Robots minisumo con chasis impreso en 3D, placa controladora propia y sensores de distancia, probados en combates sobre un dohyo.
- Fusion 360
- Impresión 3D
- Placa controladora
- Sensores de distancia infrarrojos
- Motorreductores
- Conectores JST
Desarrollo
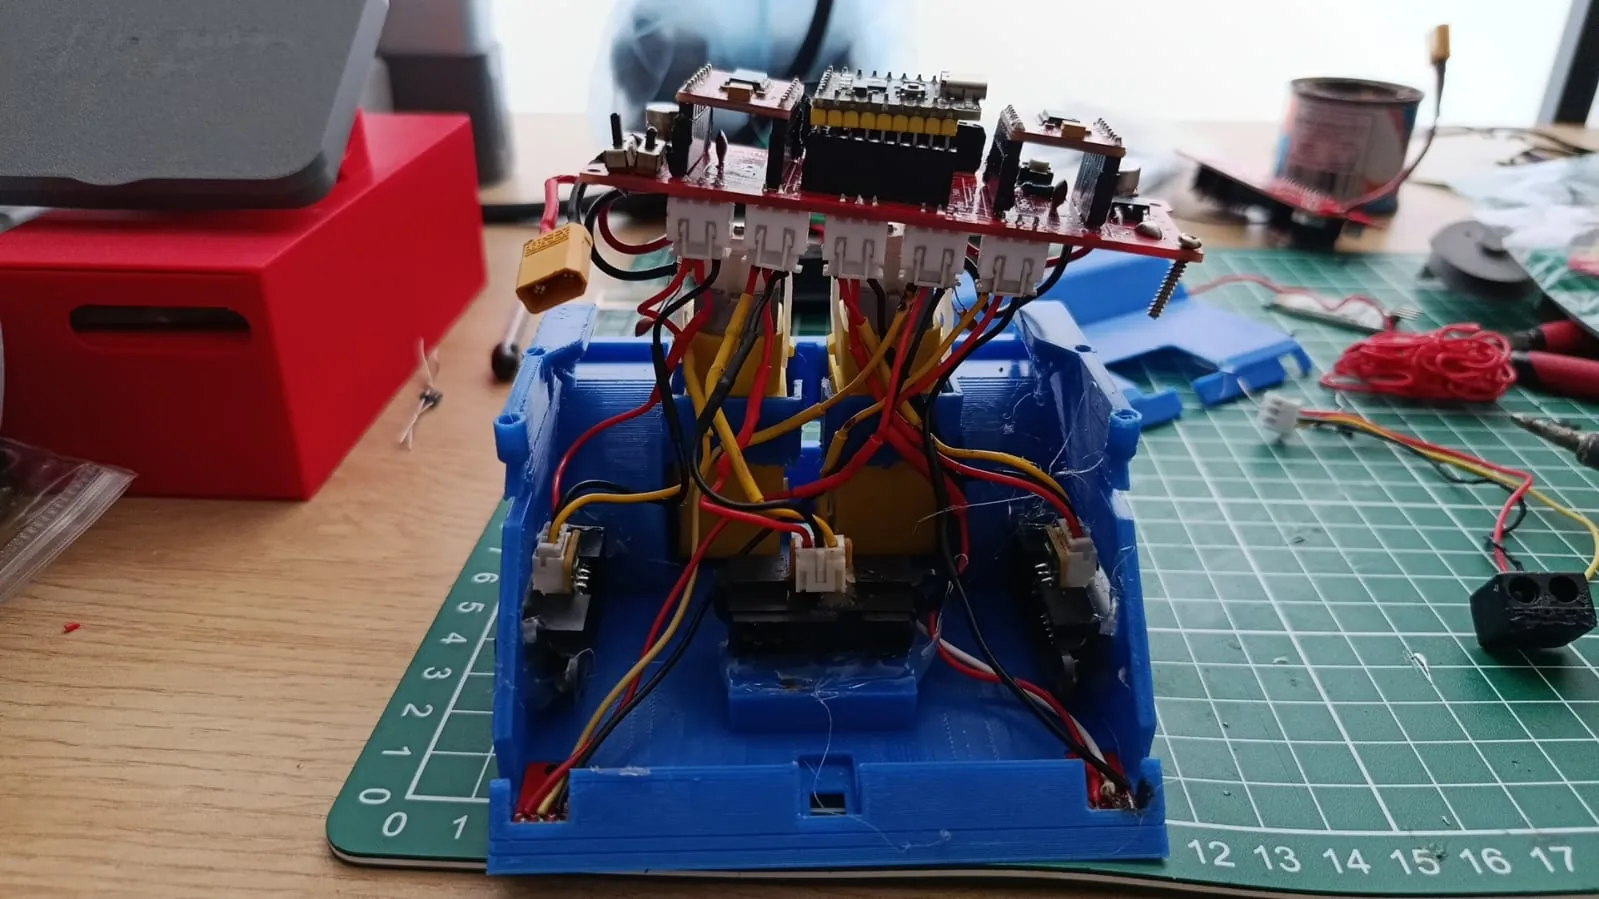
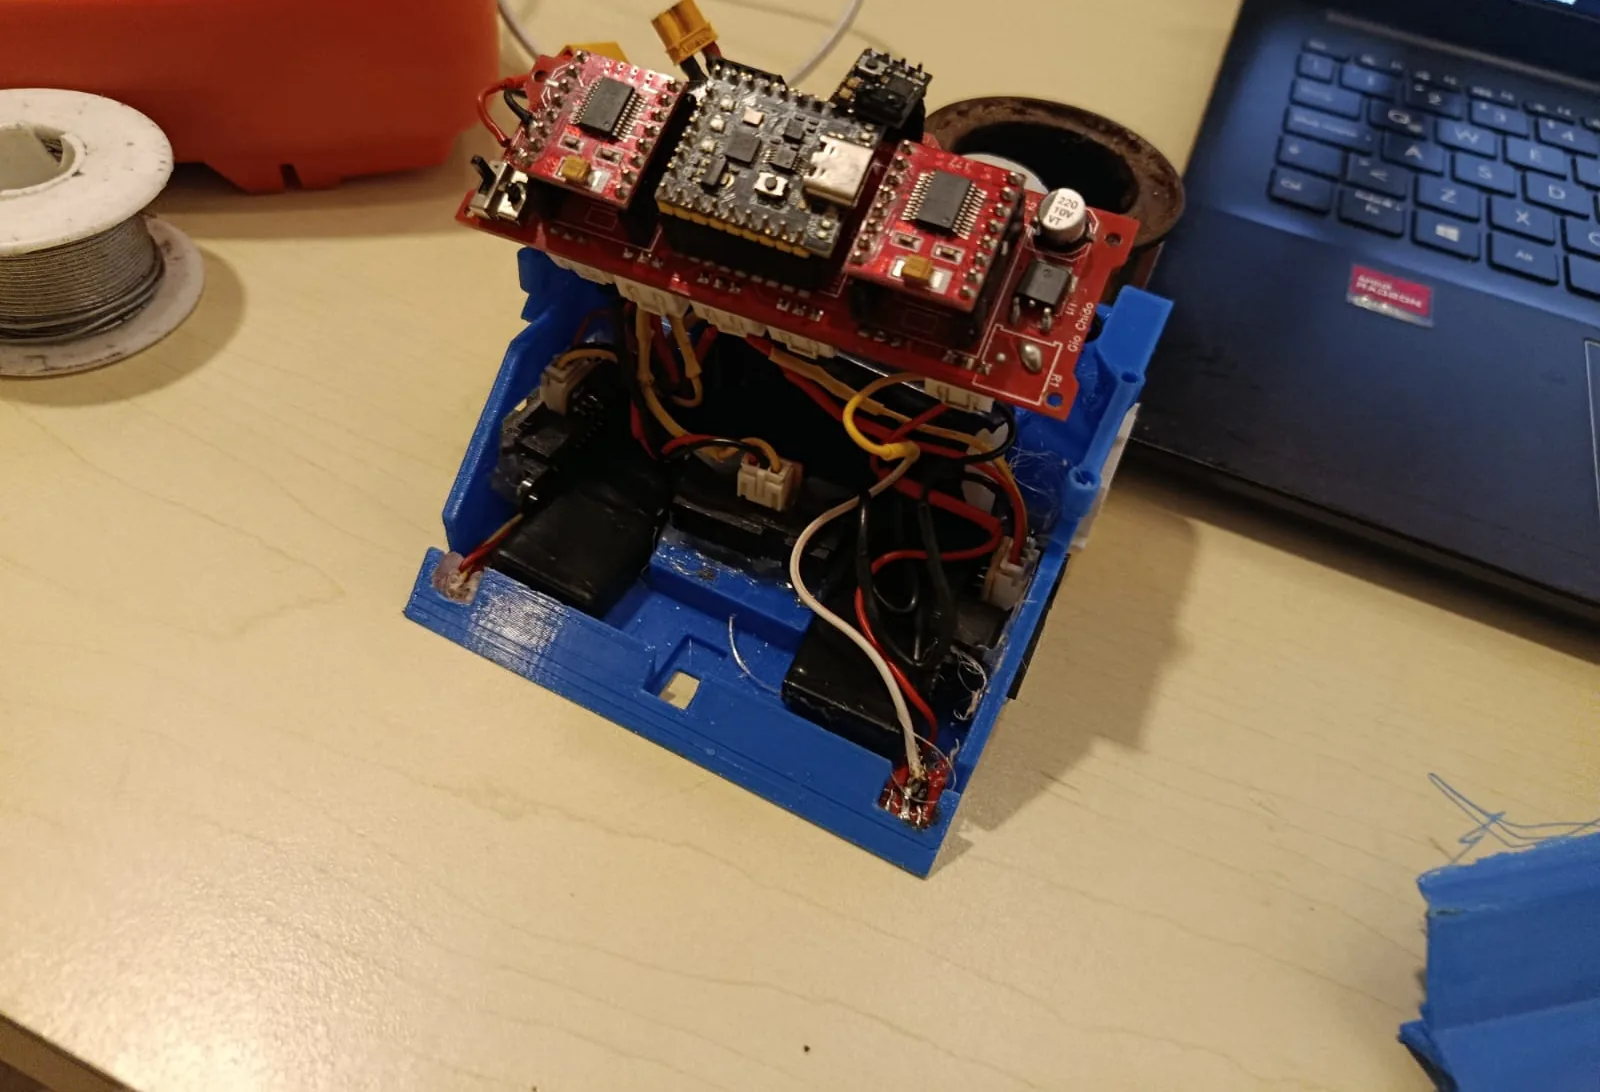
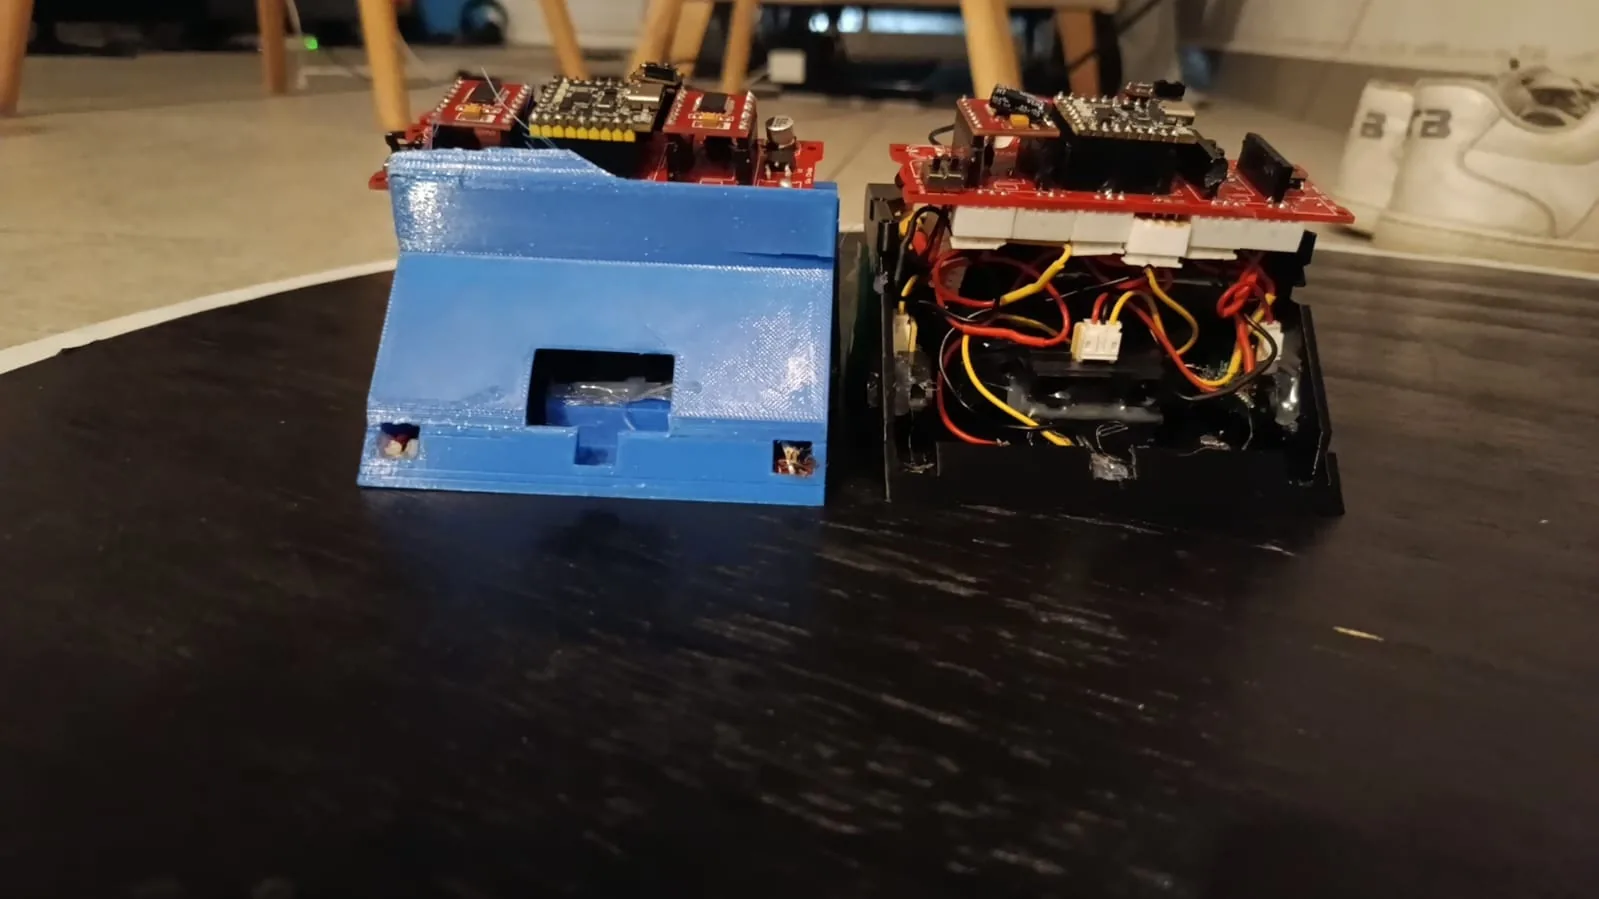
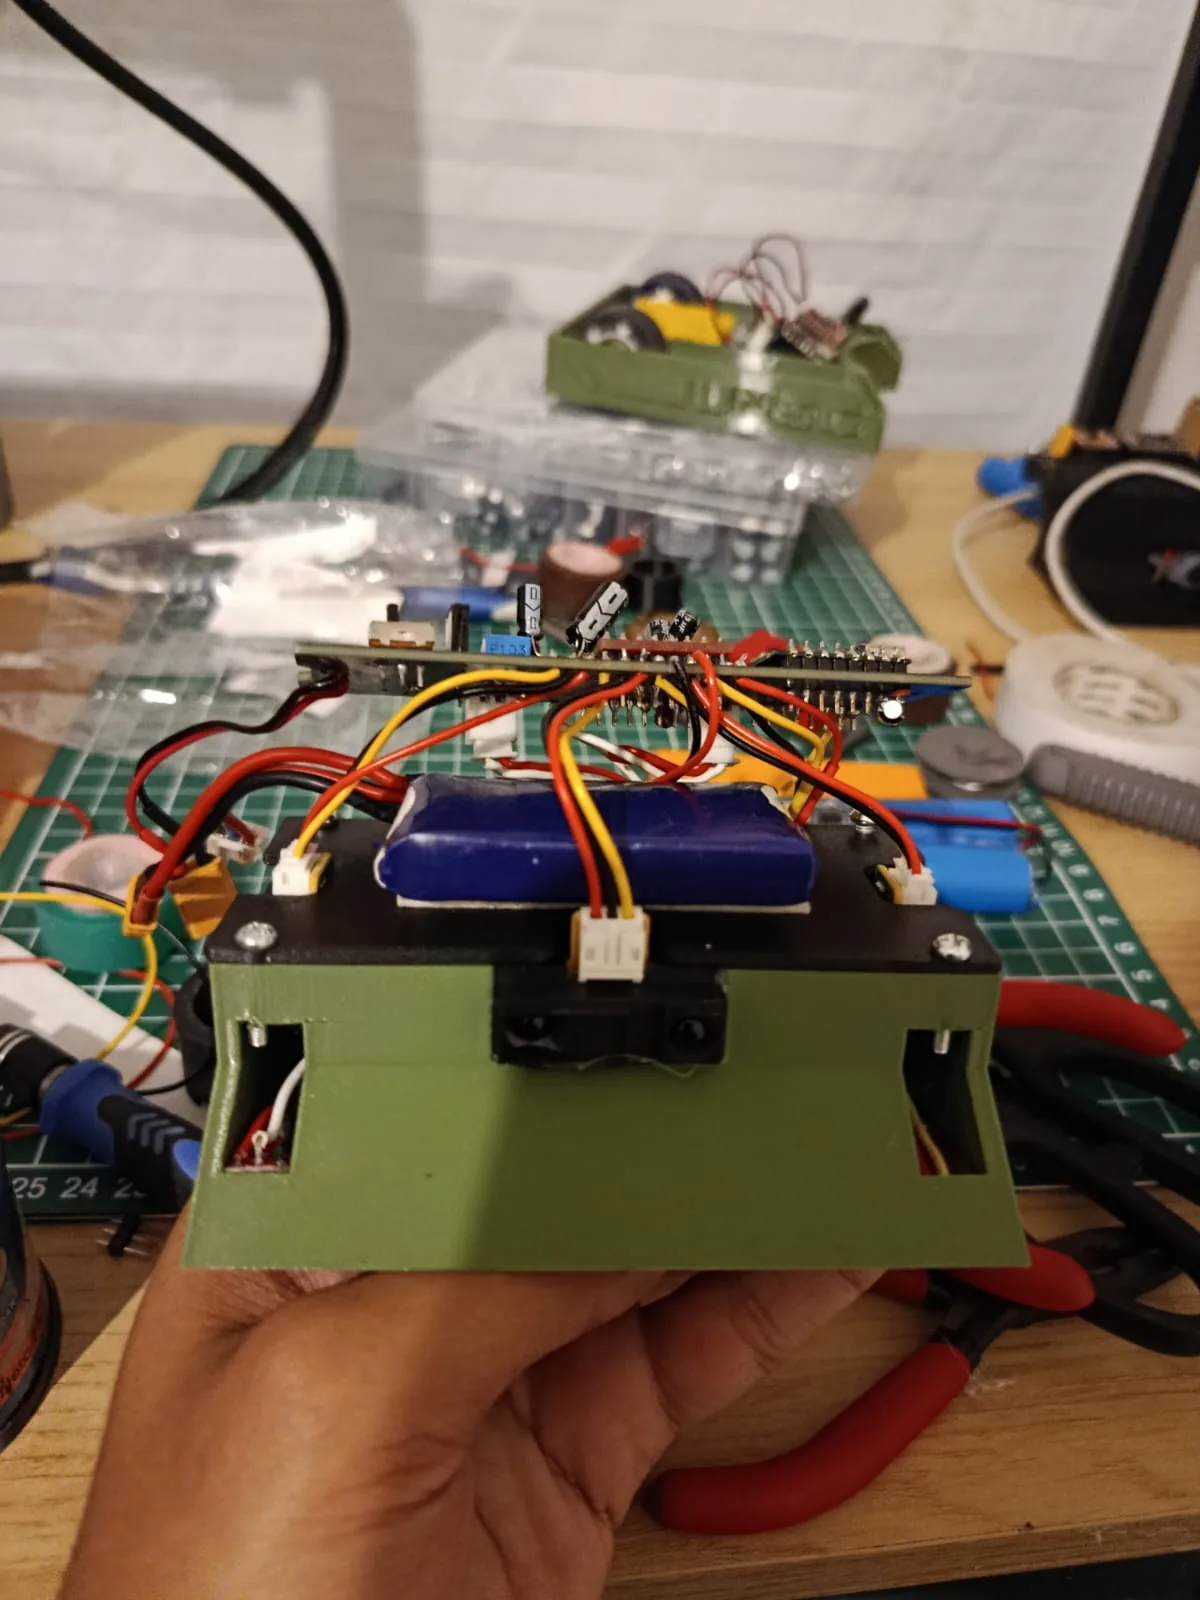
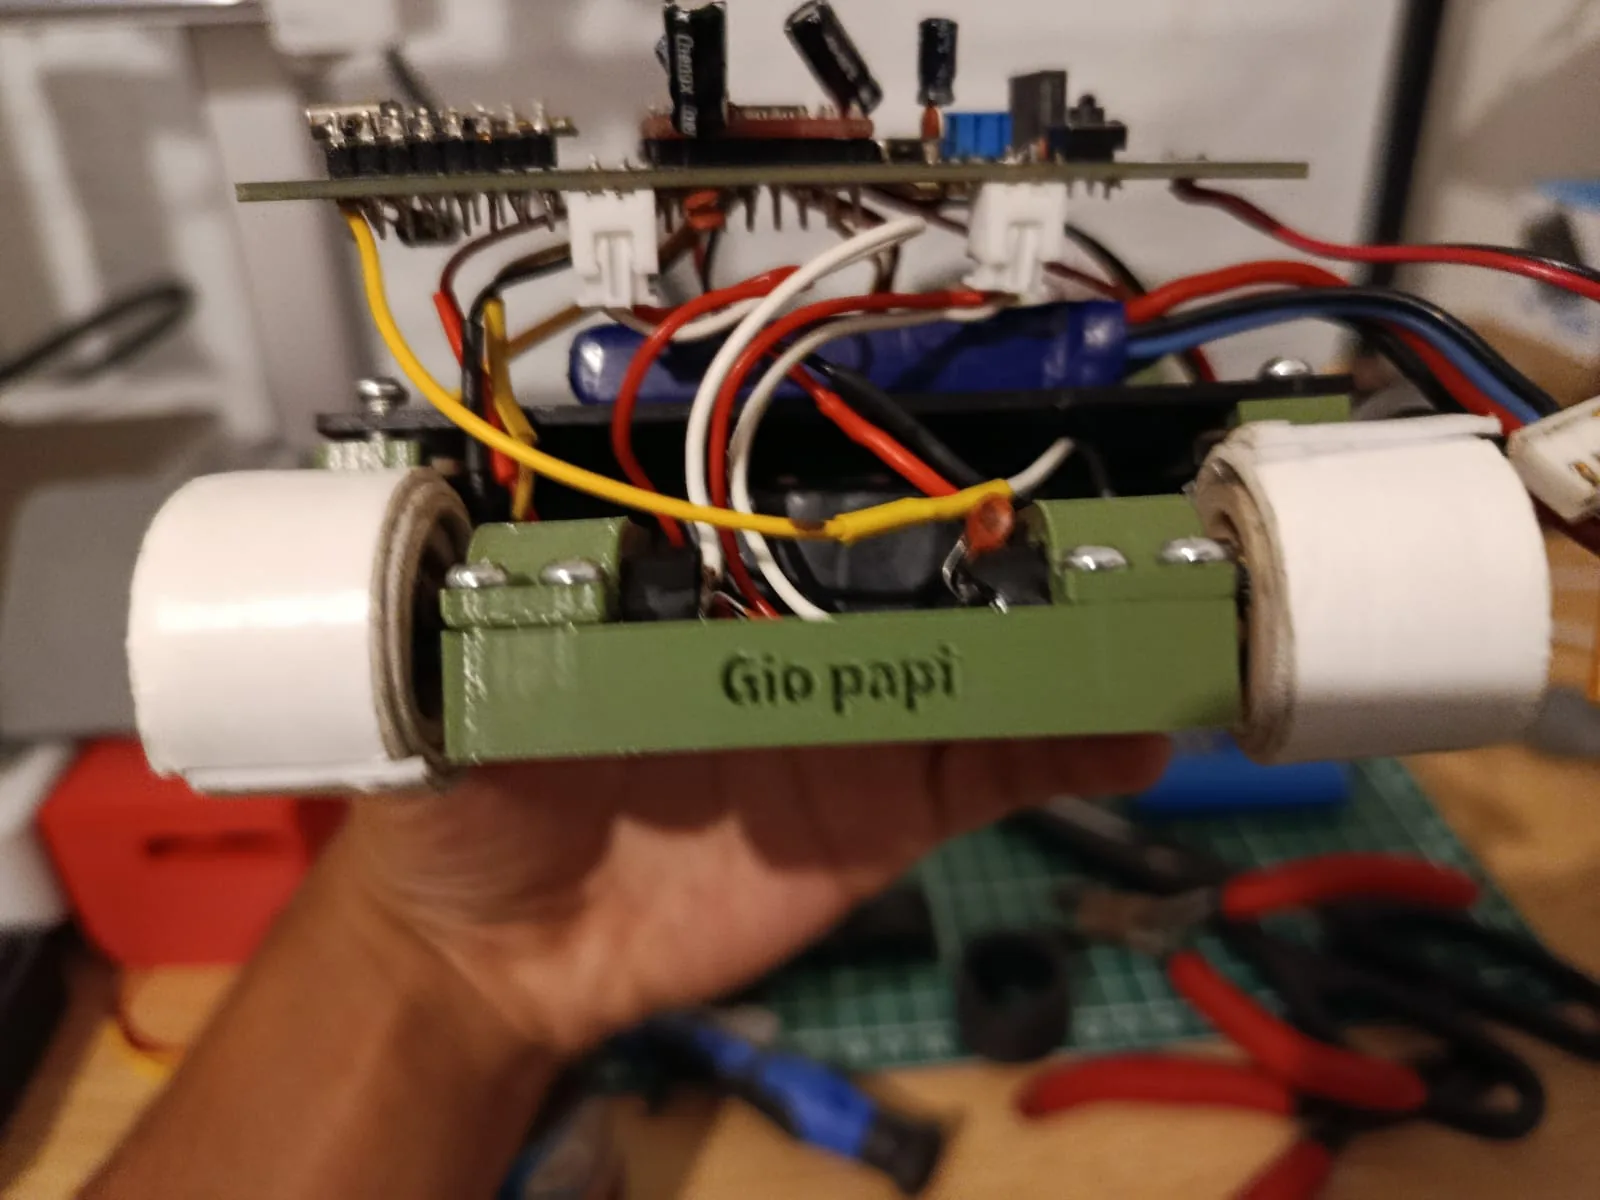
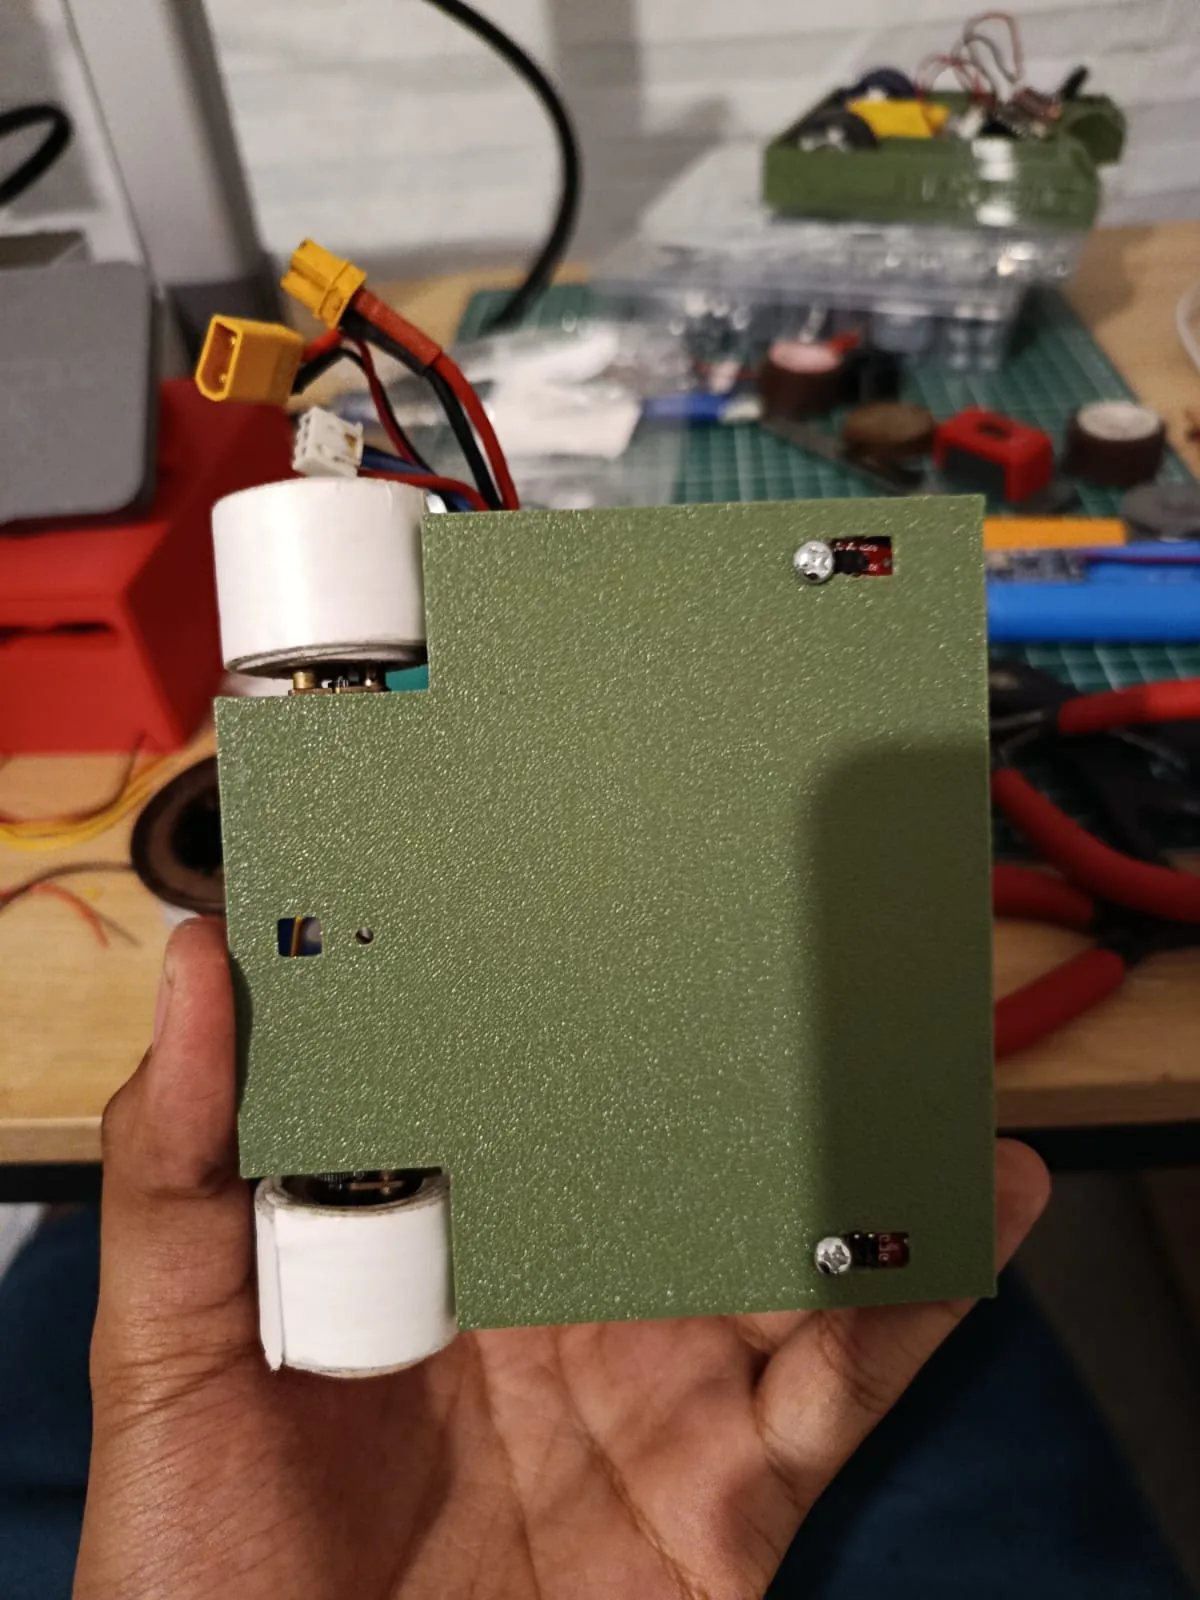
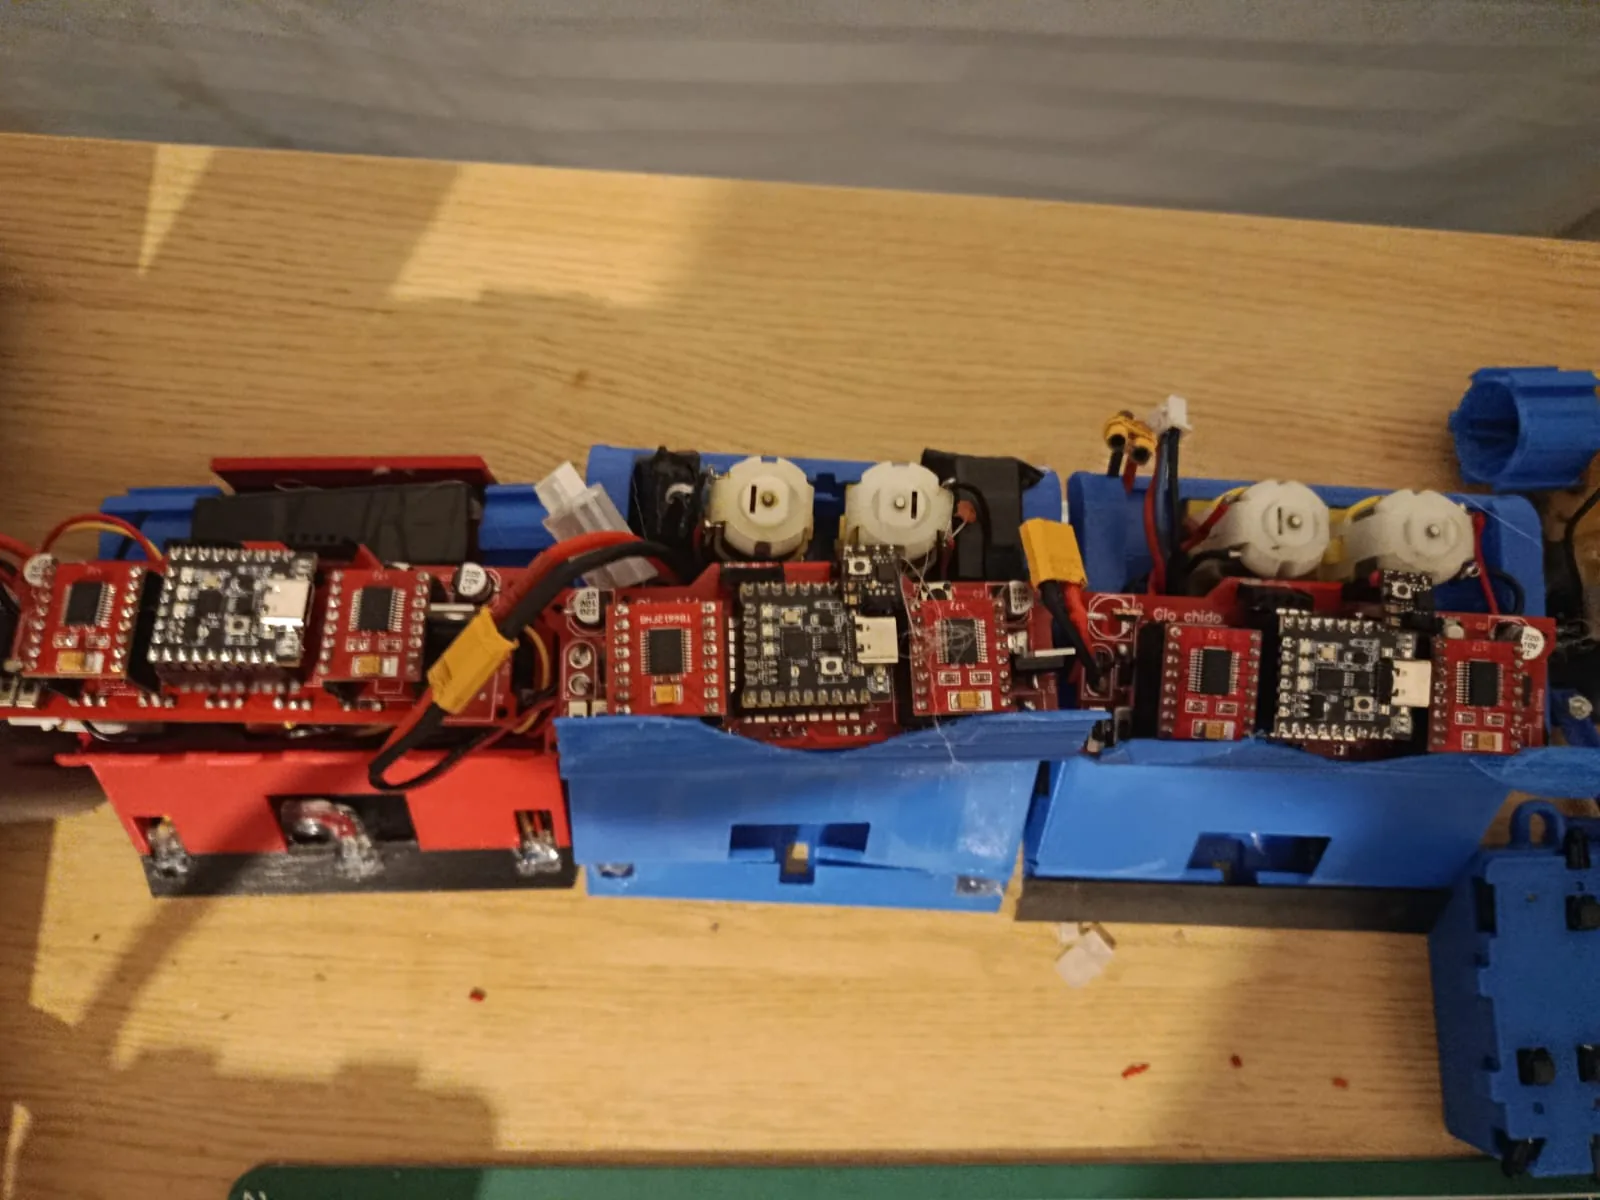
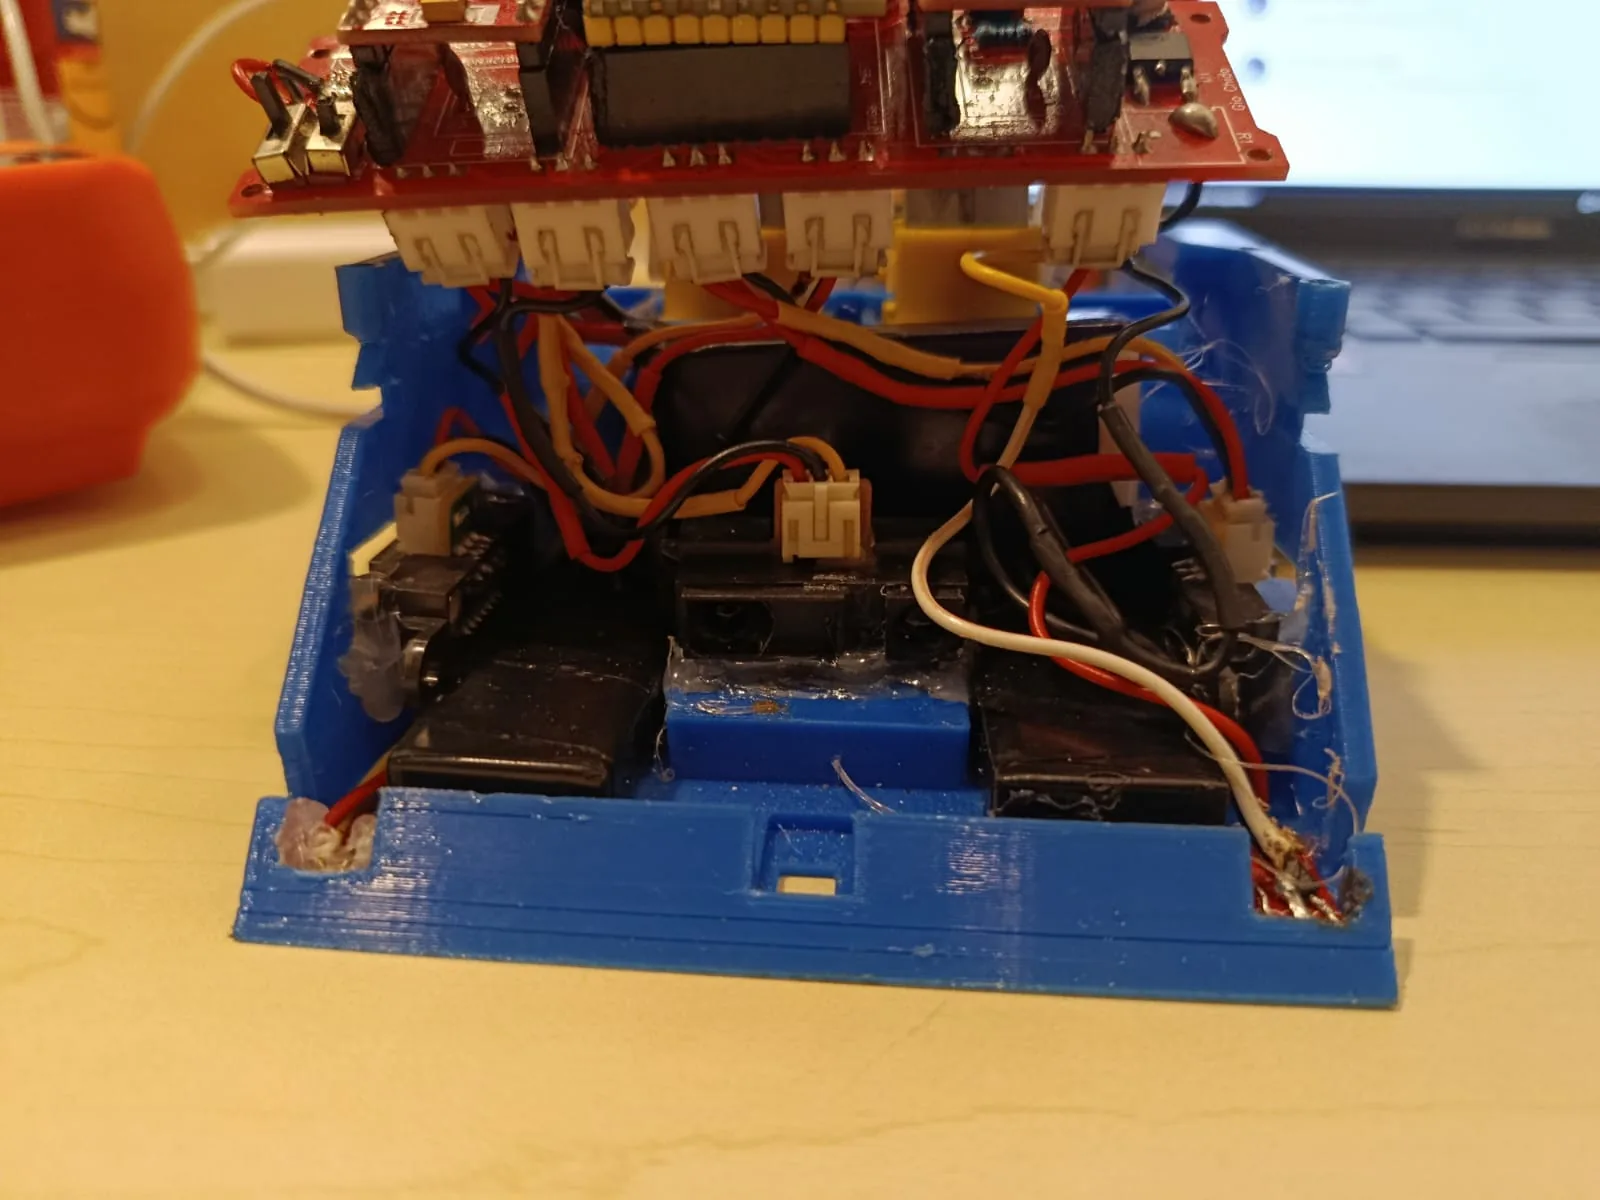
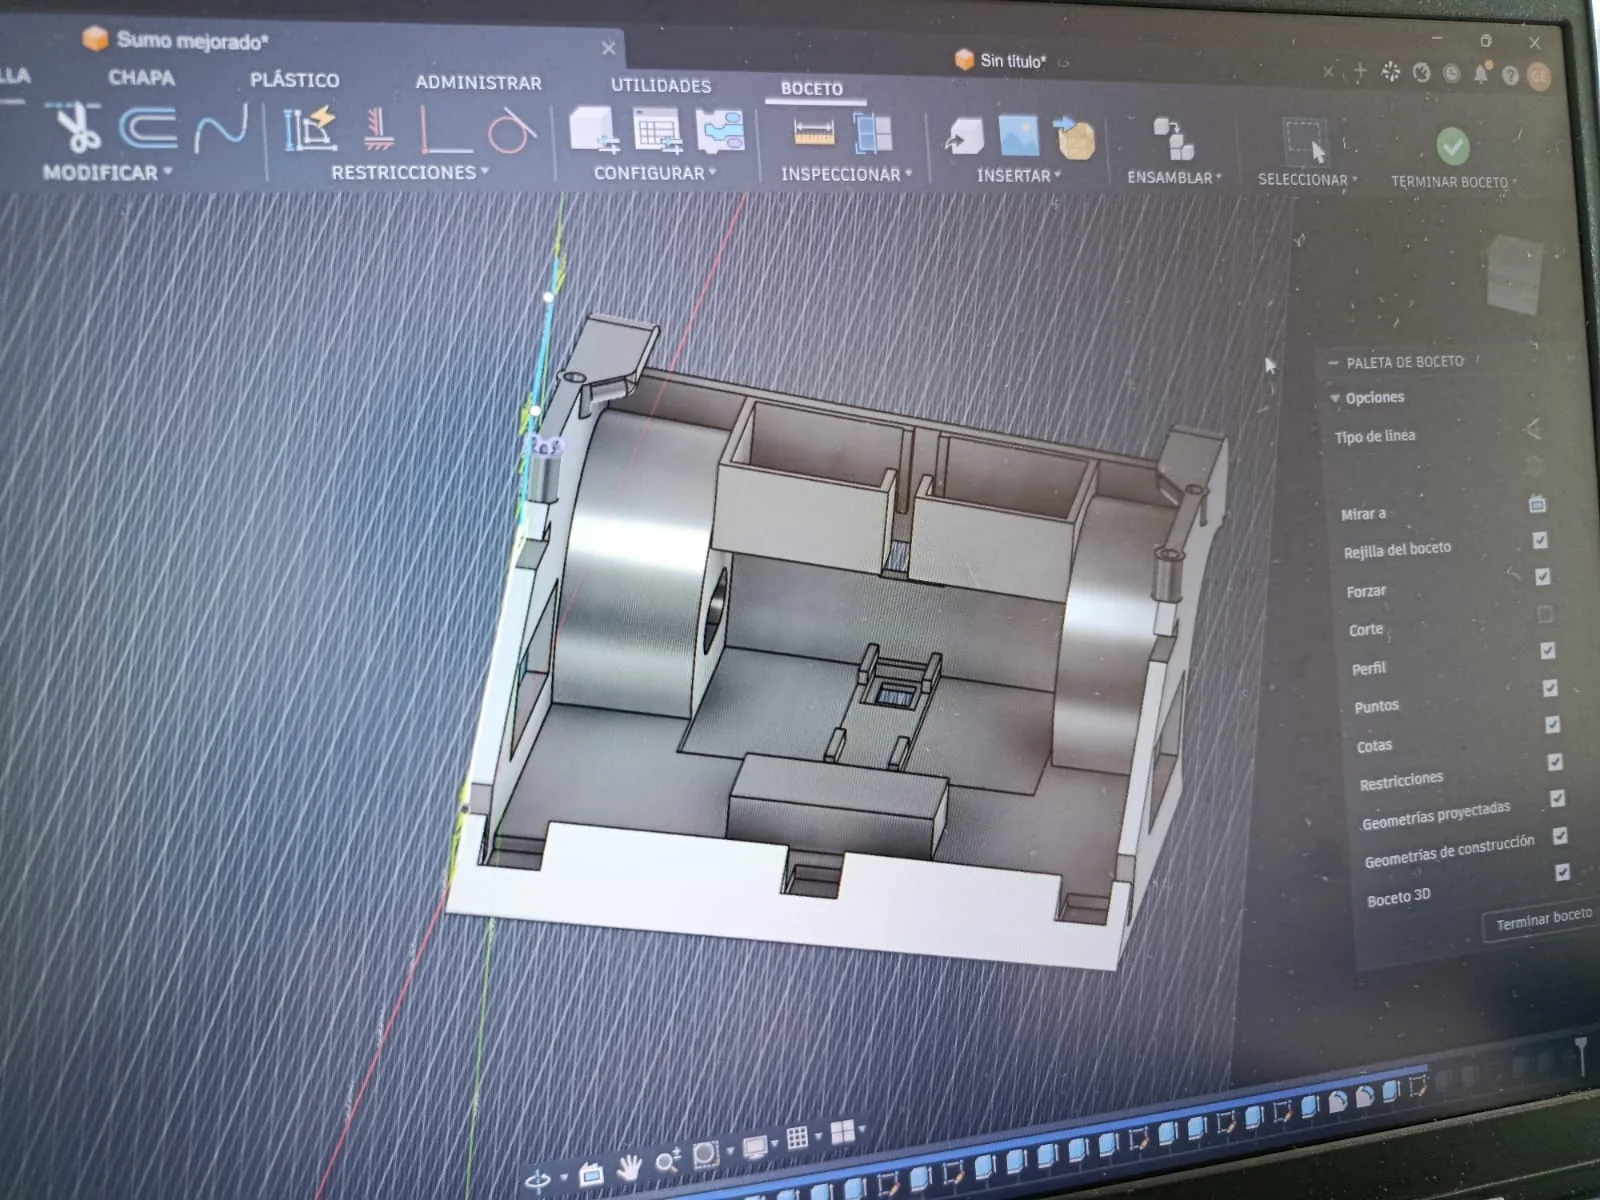
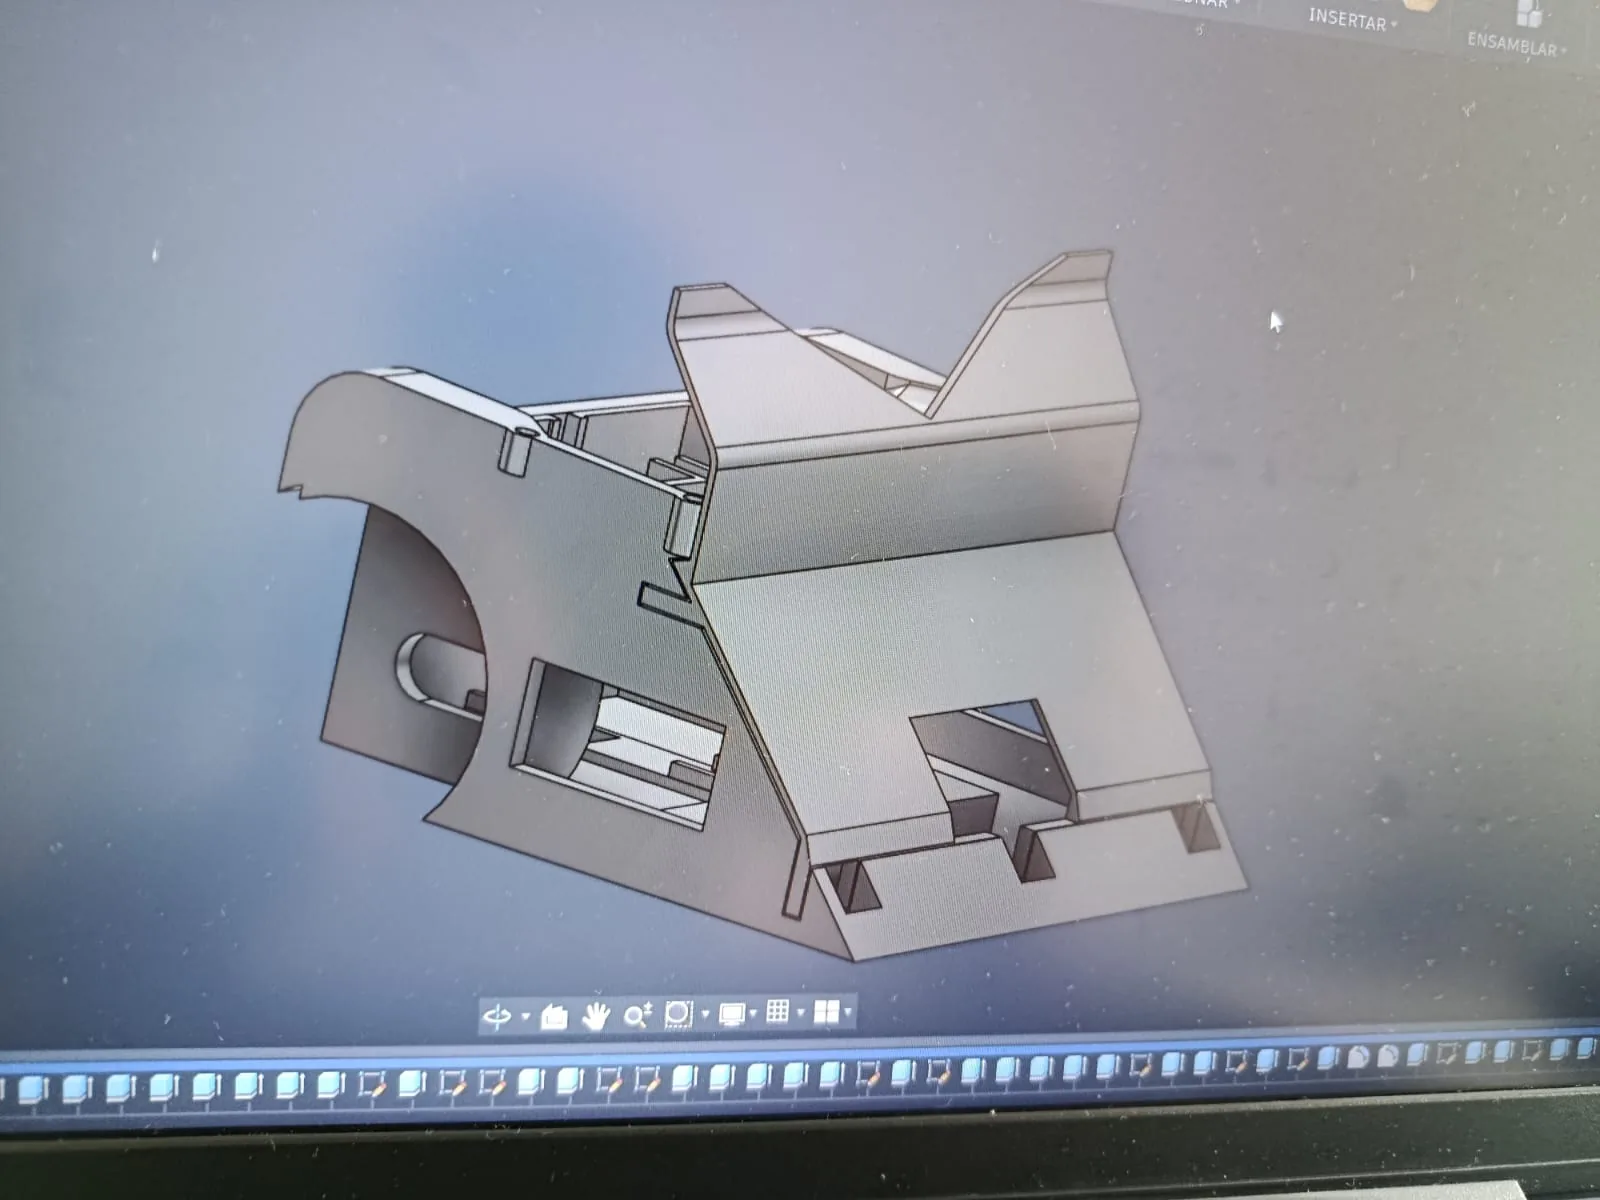
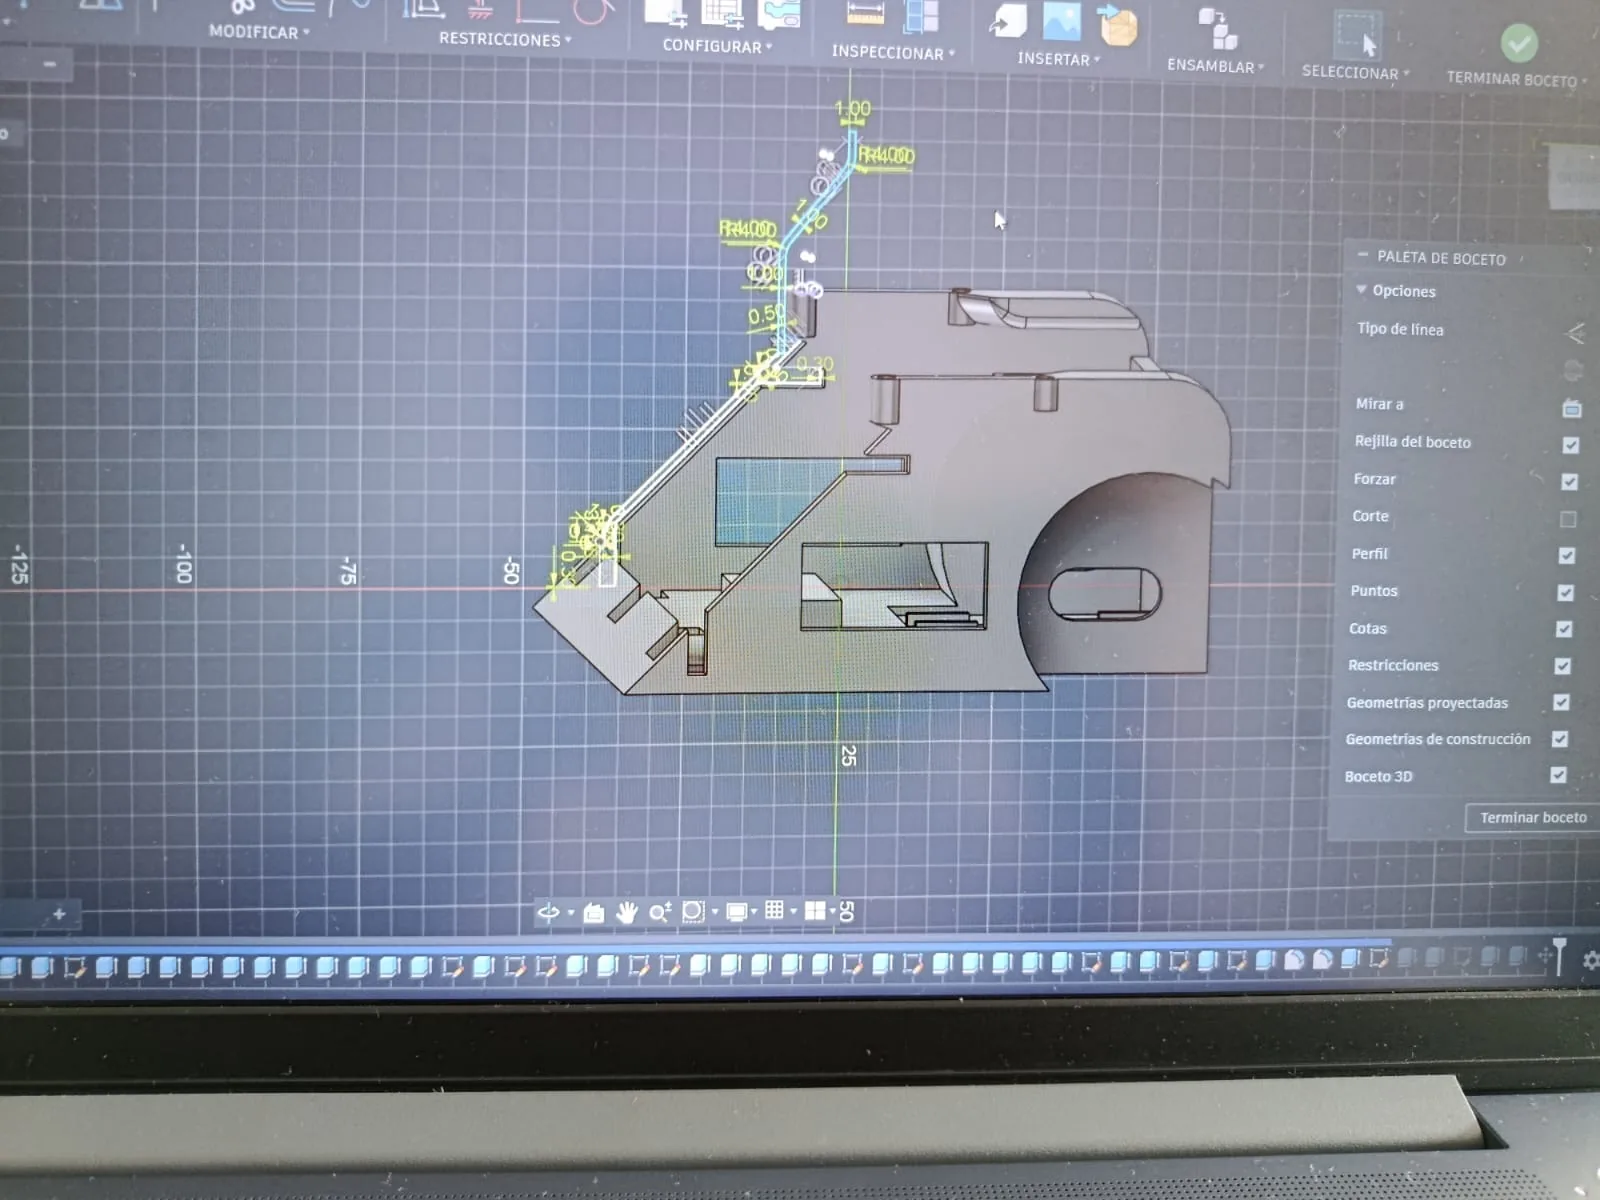
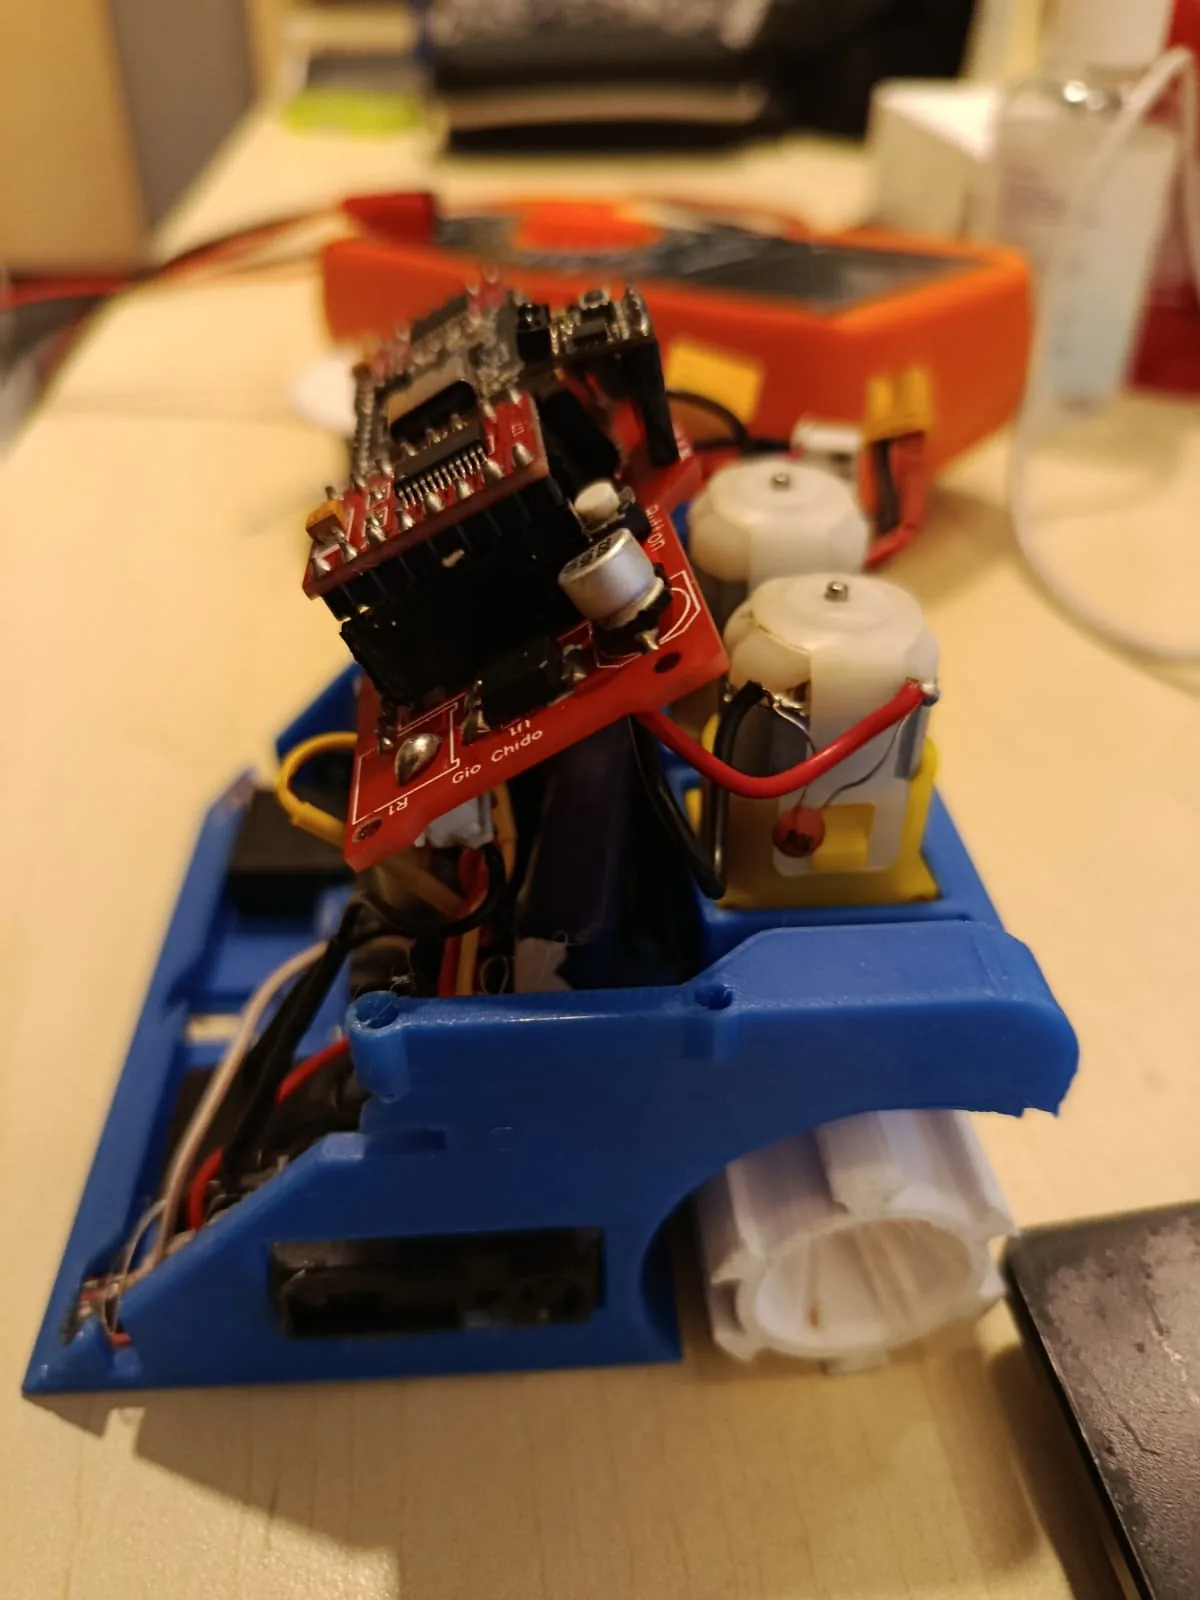
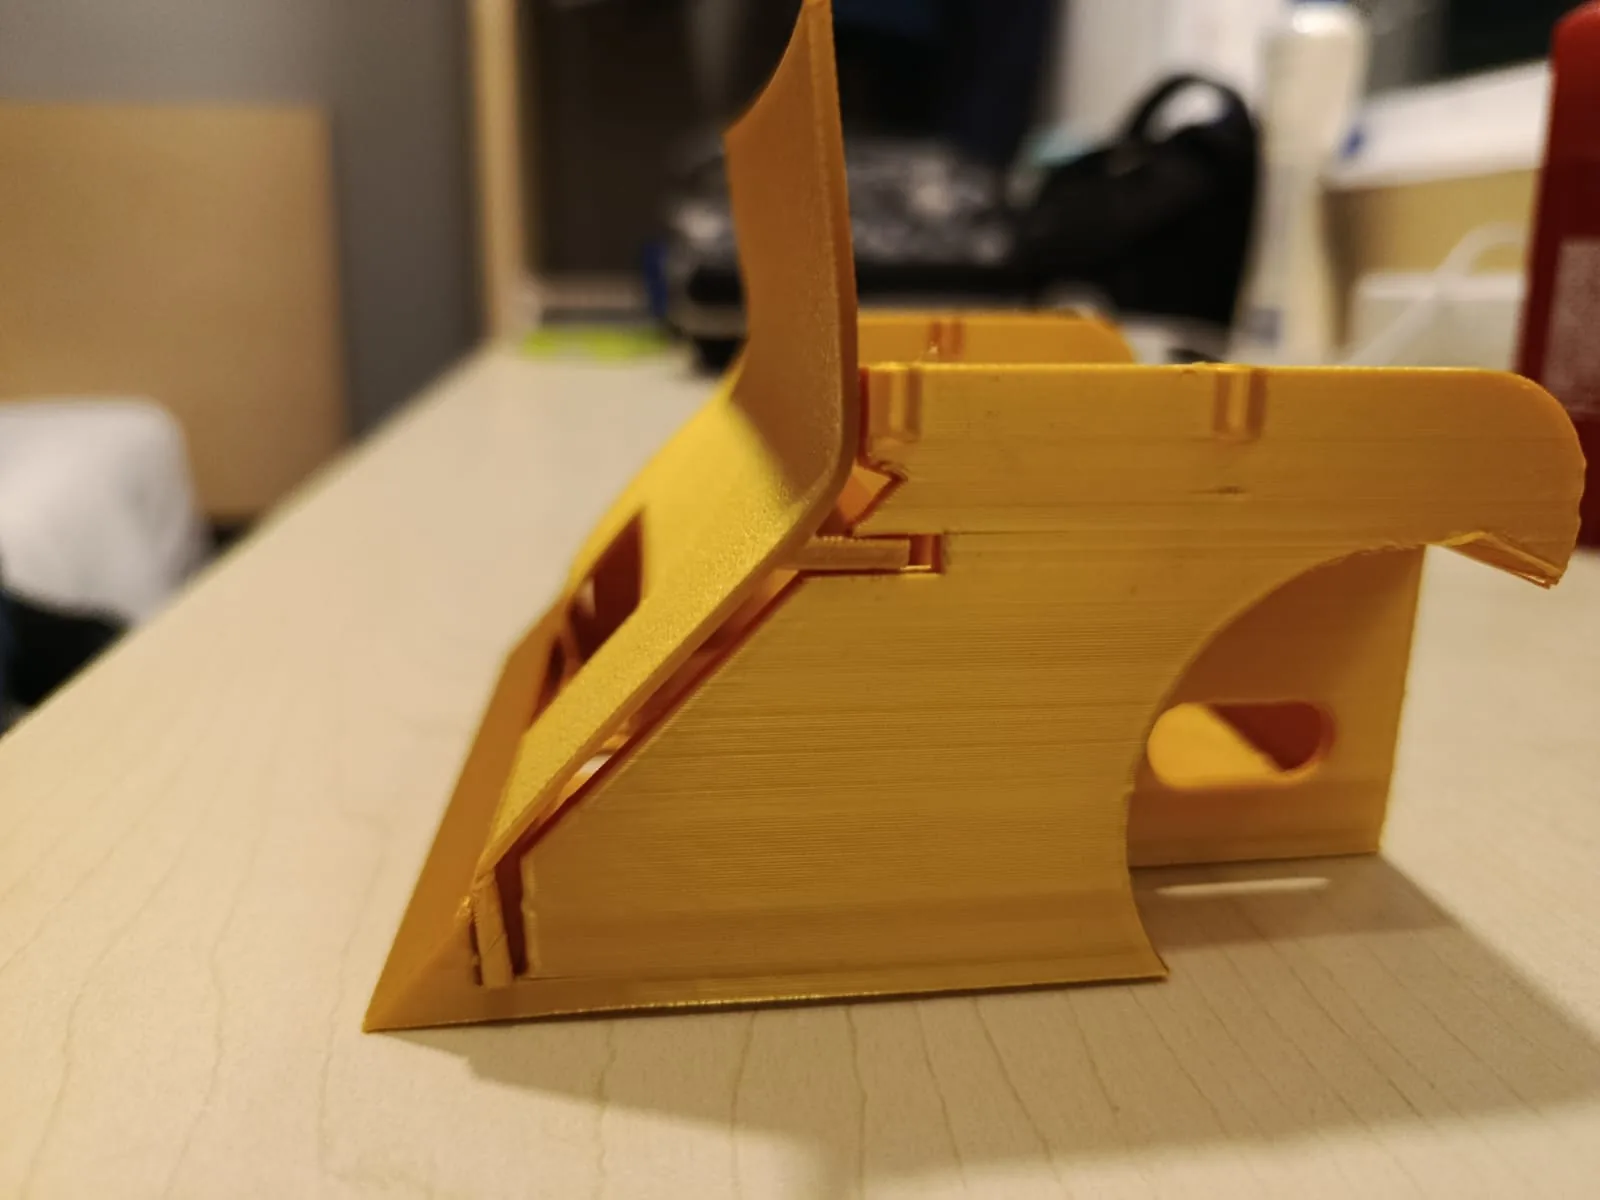
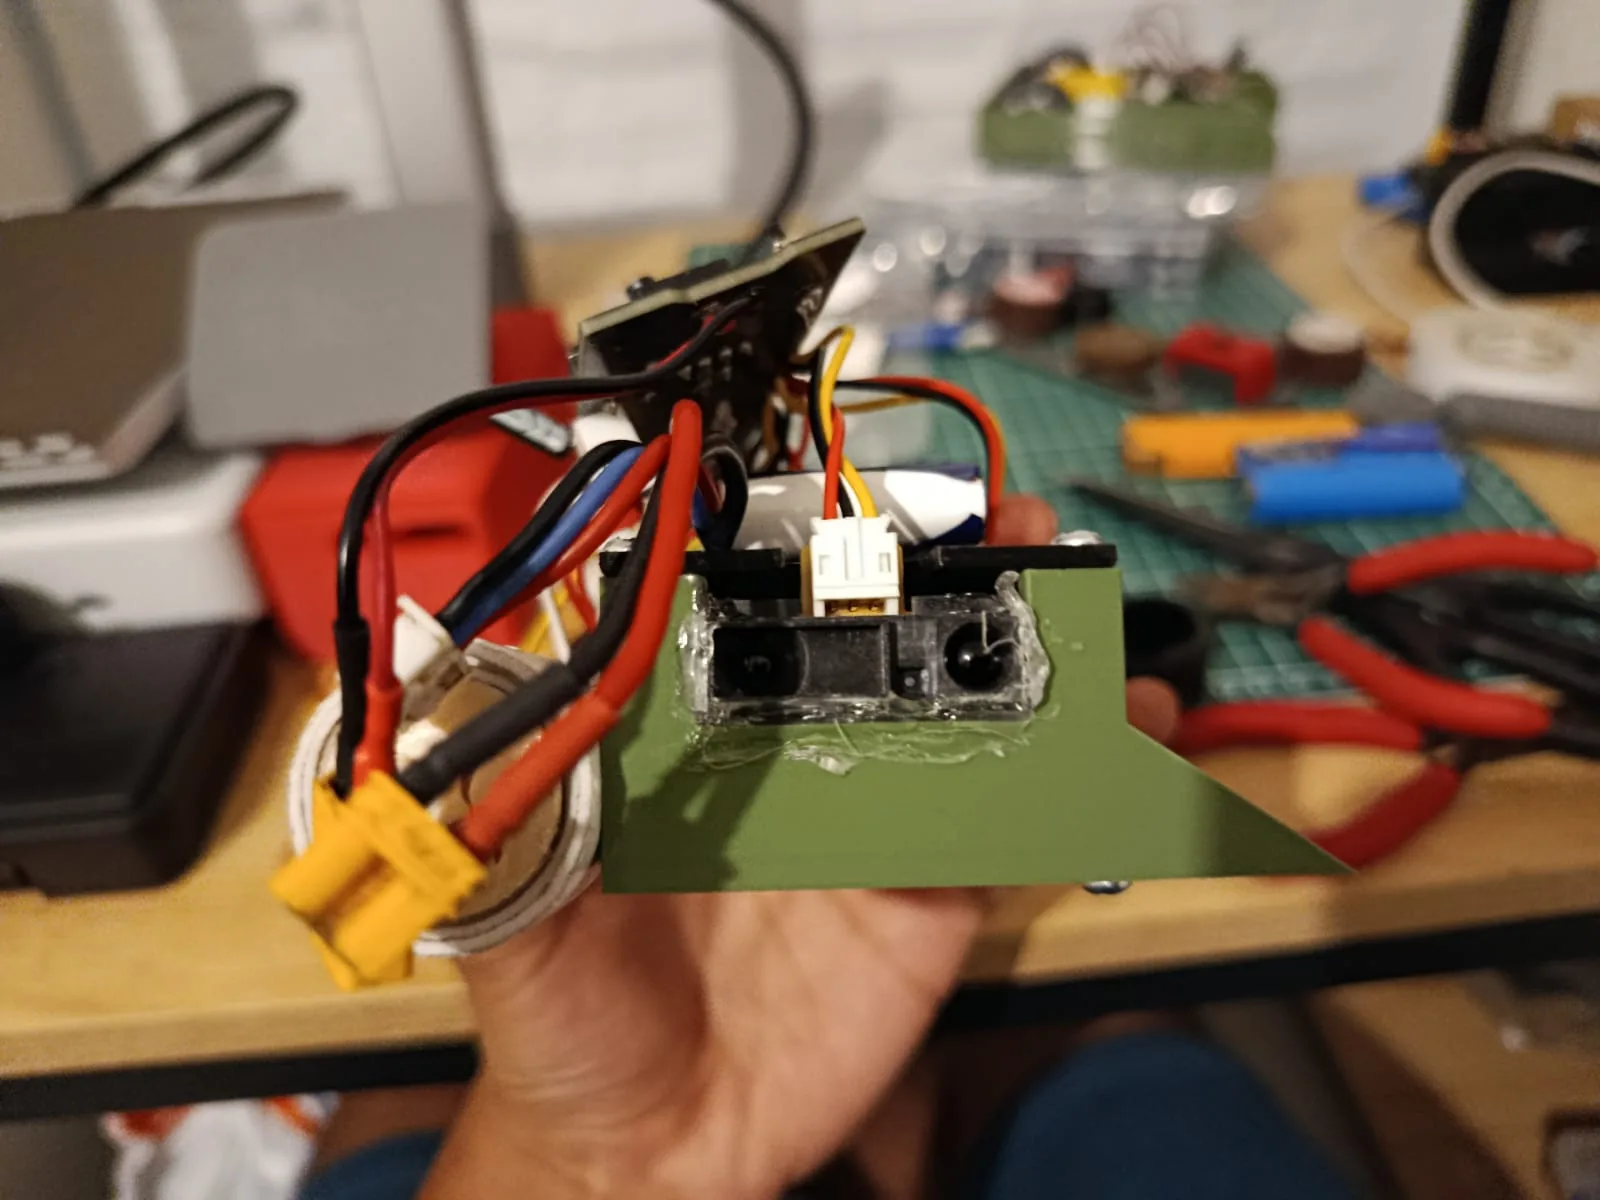
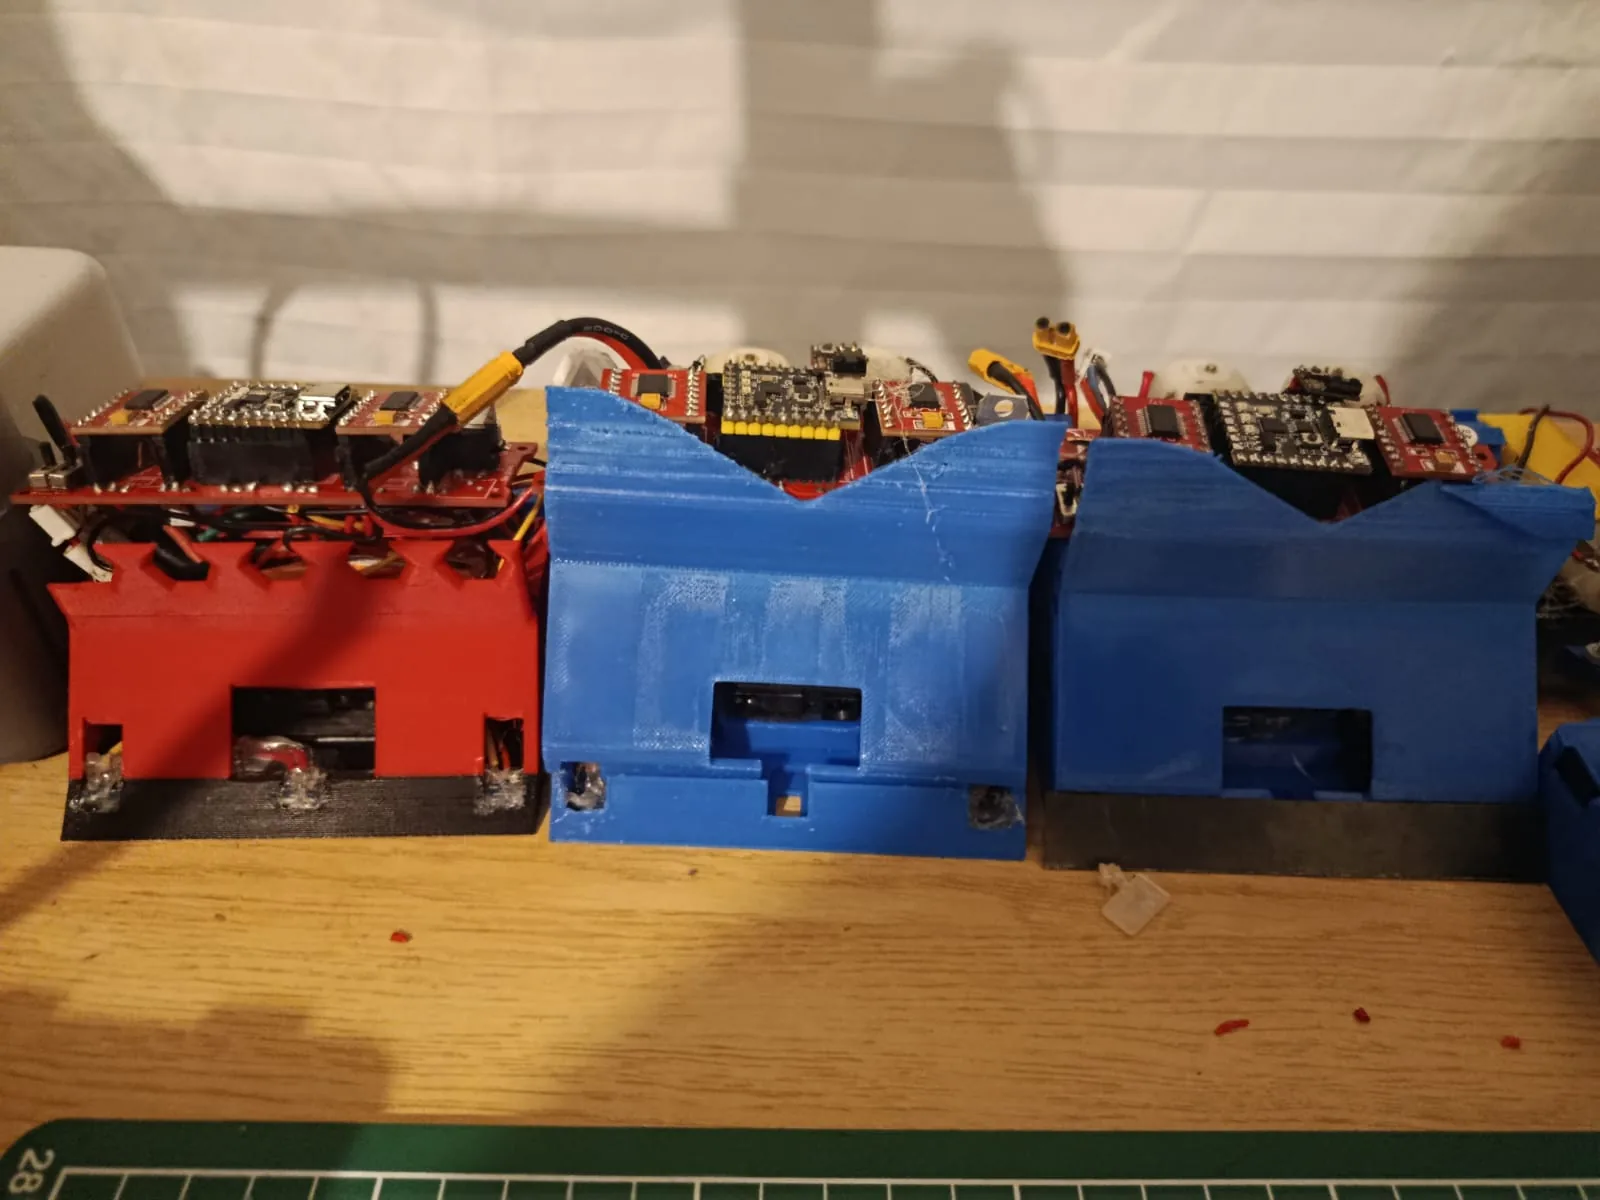
Chasis diseñados en Fusion 360 (bocetos con cotas y tapa-rampa) e impresos en 3D en varios colores. La placa controladora va montada sobre el cableado interno con conectores JST; al frente, un sensor de distancia infrarrojo en la rampa; tracción con motorreductores y ruedas. Los robots se probaron en combates sobre un dohyo.
Galería